
仙台市 宮城野区 しらとり歯科医院です。インプラントの動的ナビゲーションシステムを聞いたことがあるでしょうか?昨今、歯科業界では、歯型取りに変わる「口腔内スキャナー」やAIテクノロジーを活用した診断技術など、デジタル化が進んでいます。
しらとり歯科医院が導入している、インプラントシミュレーションソフトDTX Studioは、AIテクノロジーの1つ、「Smart Fusion」機能を使用することができ、よりリアルに、術後の状態を予想しながら術前の診査診断を行い、インプラント埋入手術に望むことができます。
今回は、最近巷の広告などで目にすることのある、インプラントの動的ナビゲーションシステム「X-Guide」について解説していきます。
しらとり歯科医院は、日本口腔インプラント学会、国際口腔インプラント学会の専門医・認定医が在籍し、CTやシミュレーションソフト(DTX Studio)を使用した精密3D診断と、ガイド手術を行っています。また、1本のインプラント埋入手術をはじめ、抜歯即時埋入手術や骨造成手術、オールオン4、All-on-4 treatment concept治療を行っております。
インプラント治療でお悩みの方、ご検討の方は気楽にご相談ください。
【専門医・名医が解説する最新機器「X-Guide」の精度と注意点|シミュレーションと実際の誤差データ】
【手術支援ロボット「ダヴィンチ」と「X-Guide」の違い】
【仙台市宮城野区のしらとり歯科医院が目指す「精密で安全なインプラント治療」とAI診断(DTX Studio)】
専門医・名医が解説する最新機器「X-Guide」の精度と注意点|シミュレーションと実際の誤差データ
「インプラント手術がより安全に、正確に行われる技術や器械の開発。」それは患者様が望んでいることでもあると思いますが、同時に術者である歯科医師も切に願っている理想系です。
今年2月に行われた日本口腔インプラント学会、第 45 回関東・甲信越支部学術大会に参加した際に、「動的ガイデッドサージェリーの現在」という演題で九州大学歯学部臨床教授、ヨーロッパインプラント学会、米国インプラント学会のアクティブメンバーである白鳥清人先生のお話を聞く機会がありました。
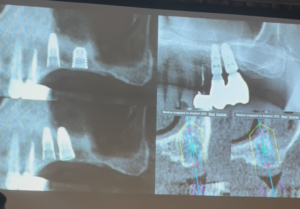
講演内容は、先ほど冒頭で触れたインプラントの動的ナビゲーションシステム「X-Guide」、動的ガイデッドサージェリーについて。講演で白鳥先生は、機器の精度について触れるとともに、「X-Guide」を使用したインプラント手術の留意点について発表していました。留意点とは、「機器や設定途中での誤差が生じるということ」、そして実際のインプラント埋入時には、「通法より時間が長くなることがある」、「多少なりにでもインプラントの位置にずれが生じる」ということです。
講演では、実際の臨床データや文献に触れられており、術前シミュレーションと実際の埋入位置の間には以下のような平均的な誤差(ズレ)が報告されています。
- プラットフォームレベル(根元側)のズレ: 約6mm〜1.0mm
- アペックス(先端)のズレ: 約9mm〜1.3mm
- 深度のズレ: 約5mm前後
- 角度のズレ: 約5°〜4.0°
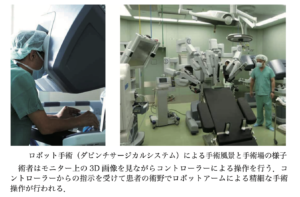
手術支援ロボット「ダヴィンチ」と「X-Guide」の違い
患者さんの中には、「X-Guide」が以下で使用されている手術支援ロボット「ダヴィンチ」と混同されている方がいらっしゃいます。手術支援ロボット「ダヴィンチ」はご存知の方もいらっしゃるかもしれませんが、心臓や癌といった外科手術の際に使用される遠隔操作型の機械です。対して「X-Guide」はあくまで「視える化」を実現した機械となります。
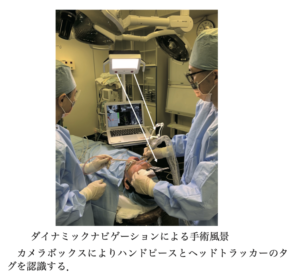
ともに画面を見ながら操作する点では共通しますが、2つの違いとして「X-Guide」は実際に術者の手で埋入までの動きをこなし、手術支援ロボット「ダヴィンチ」は遠隔操作でマジックハンドを動かし、人の手ブレを補正、精密な切開と縫合を可能にするものです。
【仙台市宮城野区のしらとり歯科医院が目指す「精密で安全なインプラント治療」とAI診断(DTX Studio)】
歯科のDX技術は発展途上であり、実際に臨床現場で活用されながら、機能や性能が改善され、試行錯誤が行われています。「X-Guide」も例外ではなく、そのまま使用するのではなく中には、A Rグラスを併用するなど工夫を凝らしている先生もいます。
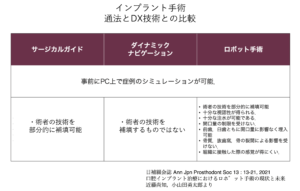
ガイド埋入といった通法のインプラント手術も、「X-Guide」を使用したインプラント手術も、実際の手術では人の手が介在するため、機械では制御できない、術中起こりうるハプニング(骨質や硬さ、血管、神経の位置関係など)をあらかじめ予想し、シミュレーションし、計画を立てることが肝となります。
当院が導入しているシミュレーションソフト(DTX Studio)はDX技術の1つです。診査、診断はパソコン上で行われるため、非常に精度が高く、バイアスに左右されません。
診査、診断のあと手術の段階で、医科で行われているようなロボット手術に近づけることはできるのでしょうか?また近づくためには何が必要になるのでしょうか?
次回に続く